MiMo-V2.6: Xiaomi-ს ღია ომნიმოდალური მოდელები
2026 წლის 22 სექტემბერს Xiaomi-მ MiMo-V2.6 სერია გამოუშვა და მისი კოდი ღიად ხელმისაწვდომი გახადა. ეს გამოშვება რეკურსიული თვითგაუმჯობესების (RSI) მნიშვნელოვან ეტაპს აღნიშნავს: განმტკიცებითი სწავლების (RL) მასშტაბირებას შემოწმებად, რთულ ამოცანებზე, რაც მოდელებს ავტონომიური კვლევისა და გადამოწმების გზით შესაძლებლობების საზღვრების გაფართოების საშუალებას აძლევს.
ოჯახში შედის ორი თავიდანვე ომნიმოდალური მოდელი: MiMo-V2.6-Pro, Xiaomi-ს დღემდე ყველაზე ძლიერი საბაზისო მოდელი, და MiMo-V2.6-Flash, რომელიც ეფექტიანობისა და დაბალი დაყოვნებისთვისაა ოპტიმიზებული. გამოშვება ასევე მოიცავს MiMo-V2.6-Pro-UltraSpeed-ს, რომელიც პასუხების სრული ხარისხის შენარჩუნებით ტოკენების დამუშავების სიჩქარეს 20-ჯერ ზრდის.
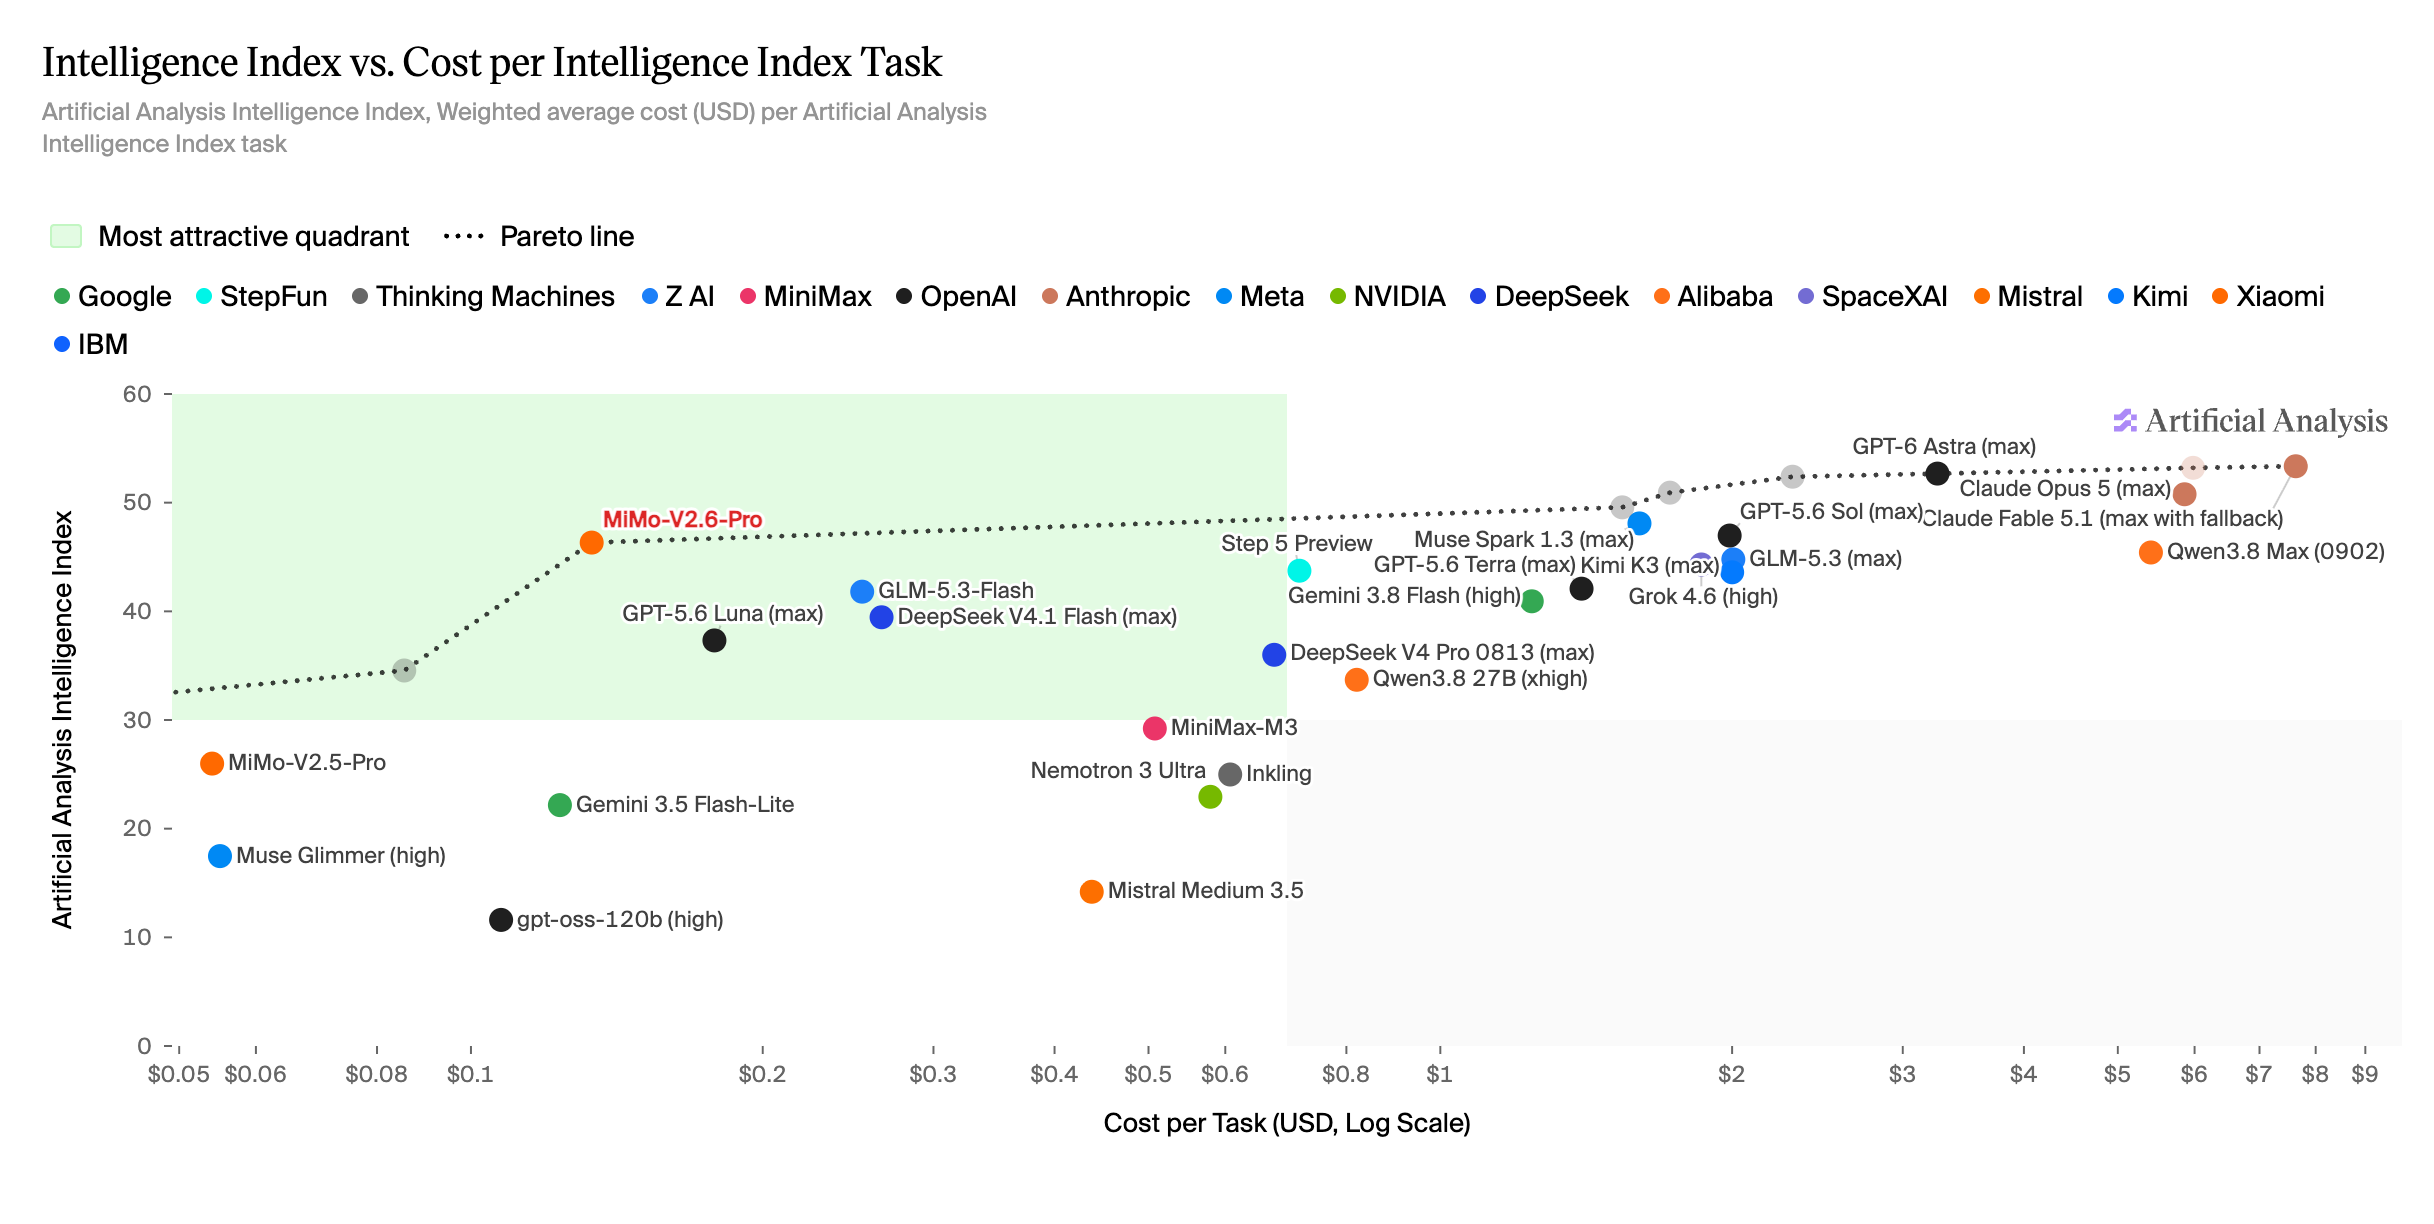
პარეტოს ფრონტი და შედეგები ბენჩმარკებში
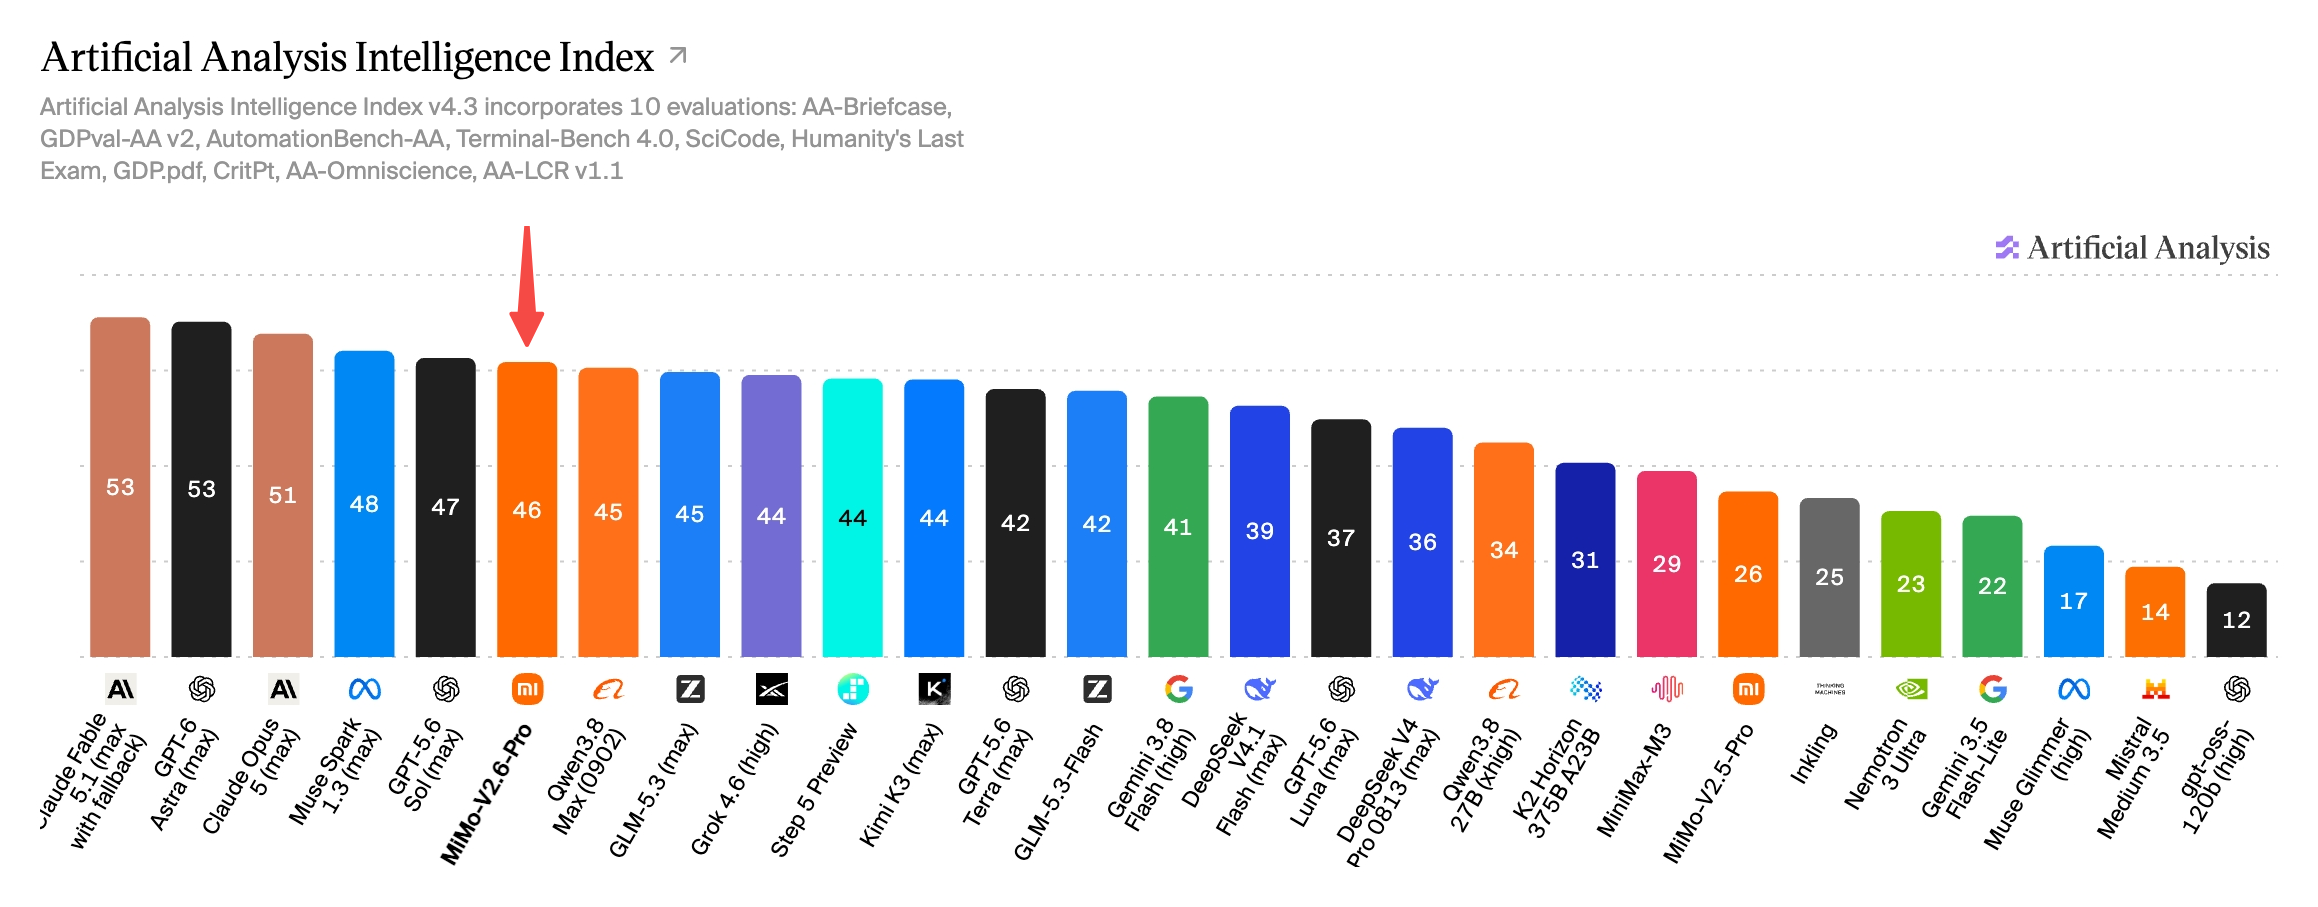
Artificial Analysis Intelligence Index v4.3-ში MiMo-V2.6-Pro-მ 46.32 ქულა დააგროვა. ეს გლობალურად ღია კოდის მოდელებს შორის უმაღლესი ქულაა და Kimi K3-სა და Qwen3.8 Max-ს უსწრებს.
ღია კოდის განმტკიცებითი სწავლება მასშტაბურად
Xiaomi-მ RL-ის საწარმოო მასშტაბის სწავლების მთელი პროცესი პირდაპირ ეთერში გადასცა. ექვს დღეზე ნაკლებ დროში MiMo-V2.6-Flash-მა და MiMo-V2.6-Pro-მ დაახლოებით 750,000 ტრაექტორიაზე RL-ის 30 ნაბიჯი გაიარეს.
სასწავლო ნაკრებში გავლილი დავალებების საშუალო მაჩვენებელი Flash-ისთვის 25%-ით, ხოლო Pro-სთვის 12%-ით გაიზარდა. DeepSWE v1.1-ზე, პროგრამული ინჟინერიის საკონტროლო შეფასებაში, Flash-ის ქულა 17 პუნქტით (48.8-დან 65.68-მდე), ხოლო Pro-სი 14 პუნქტით (58.4-დან 72.57-მდე) გაიზარდა.
სწავლების გამოთვლითი რესურსი სამ ტექნიკურ მიმართულებაში გაიზარდა:
- ასინქრონული არქიტექტურა დიდი პარტიებით: 1,568 ნიმუში პარამეტრების თითო განახლებაზე, კონტექსტის სიგრძე 1 მილიონ ტოკენამდე და 3.5-დან 3.7 მილიარდამდე ტოკენი თითო ნაბიჯზე.
- ჰეტეროგენული ამოცანების გარემოები: მრავალამოცანიანი ნაკრები, რომელიც მოიცავს პროგრამულ ინჟინერიას, ხელსაწყოების ავტონომიური გამოყენების აგენტებს, ვიზუალურ სამომხმარებლო ინტერფეისებსა და კიბერუსაფრთხოების სცენარებს.
- გამომთვლელი რესურსი შემფასებლის მხარეს: ჯგუფების შედარება ზუსტ ჯილდოს სიგნალებს იძლევა ხანგრძლივი მსჯელობისას და მოდელებს უფრო მოკლე შესრულების ტრაექტორიებისა და ნაკლები ტოკენის მოხმარებისკენ მიმართავს.
ოპტიმიზაციის სტაბილურობის შესანარჩუნებლად სწავლების დროს მარშრუტიზაციის ქსელი გაყინული იყო და მას ჯილდოს მანიპულირებისგან დაცვის მრავალშრიანი მექანიზმები ახლდა (ადვერსარიული შემოწმება, ანომალიების აღმოჩენა და რამდენიმე ვერიფიკატორით გადამოწმება). სრული ტექნიკური ანგარიში, RL-ის კოდი და შეფასების გარემოები საჯაროდ ხელმისაწვდომია HuggingFace-სა და GitHub-ზე.
კოდის გენერაციიდან ინტერაქტიულ გარემოებამდე (Vibe World)
MiMo-V2.6 აერთიანებს 3D სივრცით მსჯელობას, ომნიმოდალურ აღქმასა და კომპიუტერთან ურთიერთქმედების აგენტის (CUA) შესაძლებლობებს. ბუნებრივი ენის მითითებები ახლა პროგრამული კოდის ფარგლებს სცდება და სრულ ინტერაქტიულ სიმულაციებად, პროცედურულად გენერირებულ 3D რესურსებად და ფიზიკური რობოტების მართვის ბრძანებებად გარდაიქმნება.
3D თამაშების შექმნა
ტექსტური მითითებიდან ან საცნობარო გამოსახულებიდან MiMo-V2.6 მიზნებს ცალკეულ ამოცანებად შლის, 3D სცენების შესაქმნელად სპეციალიზებულ ქვეაგენტებს კოორდინაციას უწევს, თამაშის ლოგიკას ქმნის და ვიზუალურ სიზუსტეს რეალურ დროში მიღებულ რენდერებს ადარებს.
პროცედურული 3D მოდელირება Blender-ში
მოდელი Blender-ში ტექსტური მითითებებიდან ან ერთი საცნობარო გამოსახულებიდან 3D გეომეტრიასა და სივრცით რესურსებს ქმნის და მზა მოდელებს თამაშის ძრავებისთვის, ანიმაციის პროცესებისთვისა და 3D ბეჭდვისთვის ექსპორტზე ამზადებს.
რობოტიკა და სენსორებზე დაფუძნებული სიმულაცია
ფიზიკის სიმულაციის გარემოებში MiMo-V2.6 რამდენიმე კამერიდან მიღებულ ვიდეოს იღებს, ვიზუალურ დაკვირვებებს რეალურ დროში ამუშავებს და უკუკავშირის დახურული ციკლის გამოყენებით Franka Panda-ს რობოტულ მკლავს მართავს, რათა საგნები აიღოს, ფერის მიხედვით დაახარისხოს და კომპონენტები საჭირო ადგილას მოათავსოს.
ვიზუალური დიზაინი და ვიდეოწარმოება
MiMo-V2.6 სრულ ვებინტერფეისებსა და სტრუქტურირებულ სლაიდპრეზენტაციებს ქმნის განლაგებებით, ადაპტირებადი ანიმაციებითა და ფუნქციური კომპონენტებით. მოდელი Figma-სთან მუშაობს და აყალიბებს ტიპოგრაფიას, ფერთა პალიტრებსა და ვიზუალურ იერარქიას, რათა ინტერფეისის ესთეტიკა თანმიმდევრული იყოს.
ვიდეოს სინთეზისას MiMo-V2.6 მართავს სცენარის წერას, სცენარის დაფის დაგეგმვას, მოძრაობის თანმიმდევრობას, ფონური მუსიკის შექმნასა და რიტმთან სინქრონიზებულ მონტაჟს. ტექნიკური განმარტებითი ვიდეოებისთვის აბსტრაქტული მათემატიკური თემები, მაგალითად, ფურიეს დაშლა, ინტუიციურ ანიმაციებად გარდაიქმნება და სინქრონული გახმოვანებით სრულდება, რომელსაც MiMo-V2.5-TTS ქმნის.
მუსიკის კომპოზიცია
MiMo-V2.6 აერთიანებს მუსიკის თეორიას, ჰარმონიულ პროგრესიებსა და ინსტრუმენტების მოდელირებას. ის ქმნის დამოუკიდებელ კომპოზიციებს და სტრუქტურირებულ MIDI ფაილებს ექსპორტზე ამზადებს.
როდესაც ათი ინსტრუმენტისთვის საორკესტრო ნაწარმოების შექმნა სთხოვეს (სიმებიანი საკრავები, ჰობოი, კლარნეტი, საყვირი, ტრომბონი, ფრანგული ვალტორნა, გლოკენშპილი და ტიმპანი), MiMo-V2.6-Pro-მ სრული არანჟირება შეადგინა და MIDI ფორმატში გადაიყვანა.
Xiaomi-მ ასევე გამოუშვა ლა მინორში შესრულებული ორი სოლო საფორტეპიანო კომპოზიცია, რომლებიც დინამიკის მართვას, ტემპის ფრაზირებასა და ტექსტურულ სიღრმეს აჩვენებს:
სამეცნიერო კვლევა და ფორმალური მტკიცებულებების ვერიფიკაცია
სამეცნიერო სფეროებისთვის სპეციალური შემდგომი სწავლების გარეშე, MiMo-V2.6-მა პრაქტიკული პრობლემების გადაჭრის უნარი კვლევის ორ შემთხვევაზე აჩვენა:
- მასალათმცოდნეობა: Xiaomi-ს მასალათმცოდნეებმა მოდელს დაავალეს ცირკონიუმზე დაფუძნებული მეტალორგანული კარკასის (UiO-67 MOF) შექმნა, რომელიც პერ- და პოლიფტორალკილის ნივთიერებებს (PFASs) გაფილტრავდა. MiMo-V2.6-Pro-მ მოიძია სამეცნიერო ლიტერატურა, შეაფასა საპატენტო სიახლე, მოამზადა სიმულაციის პროგრამული უზრუნველყოფა და გამოთვალა MOF-ის ფორებსა და სამიზნე PFAS მოლეკულებს შორის ბმის ენერგიები. შედეგად მან კანდიდატი სტრუქტურები შექმნა, რომლებიც სველ ლაბორატორიაში გადამოწმებისთვის მზად იყო.
- მათემატიკური ფორმალიზაცია Lean 4-ში: MiMo-V2.6-Pro მათემატიკოსებს დაეხმარა Li-სა და Yorke-ის 1975 წლის კლასიკური ნაშრომის, „Period Three Implies Chaos“, მთავარი თეორემის ფორმალიზებაში. თანამშრომელმა ქვეაგენტებმა ლემების დებულებები და დედუქციური ნაბიჯები შეადგინეს, რის შედეგადაც 6,000-ზე მეტი სტრიქონისგან შემდგარი, ვერიფიცირებული Lean 4 კოდი შეიქმნა, გადაუჭრელი
sorryჩანაცვლების ველების გარეშე. სრული პროექტი მოდელთან ერთად საჯაროდ გამოქვეყნდა.
ბენჩმარკების შეფასების შედეგები
| სფერო | ბენჩმარკი | MiMo-V2.6-Pro | MiMo-V2.6-Flash | MiMo-V2.5-Pro | DeepSeek V4.1 Flash | Claude Opus 5 |
|---|---|---|---|---|---|---|
| პროგრამირება | DeepSWE v1.1 | 71.9 | 67.9 | 19.0 | 74.2 | 74.0 |
| პროგრამირება | ProgramBench | 26.5 | 26.0 | 12.5 | 20.3 | 37.0 |
| პროგრამირება | MiMo Code Bench | 63.2 | 61.2 | 40.4 | 60.2 | 68.6 |
| ზოგადი აგენტები | GDPVal 2.1 (AA Elo) | 1673 | - | 1107 | 1600 | 1708 |
| ზოგადი აგენტები | Toolathlon-verified | 76.9 | 73.6 | 49.1 | - | 80.6 |
| ზოგადი აგენტები | Automation Bench v1.0.6 | 53.1 | 52.3 | 16.0 | 54.8 | 50.3 |
| ზოგადი აგენტები | Agents' Last Exam | 31.6 | 27.6 | 13.2 | 31.8 | 31.6 |
| ვიზუალური პროგრამირება | MiMo Visual Coding | 72.3 | 71.5 | - | 70.6 | 70.0 |
| კიბერუსაფრთხოება | CyberGym | 94.0 | 95.1 | 40.0 | 88.1 | - |
ხელმისაწვდომობა
MiMo-V2.6 მოდელების ოჯახზე წვდომა რამდენიმე ინტერფეისისა და დეველოპერული პლატფორმის მეშვეობით არის შესაძლებელი:
- ვებპლატფორმები: Xiaomi AI Studio და MiMo Code.
- დესკტოპი: MiMo Desktop ვერსია 1.0, UltraSpeed ინფერენსის რეჟიმის მხარდაჭერით.
- დეველოპერებისთვის: Xiaomi MiMo API Platform, OpenRouter და მოდელის ღია წონები HuggingFace-ზე.
- ტექნიკური დოკუმენტაცია: MiMo-V2.6 Technical Report.
- VEGA AI პლატფორმა: ინტეგრირებულია ჩატის, ვებძიებისა და დეველოპერული API-ის მარშრუტებში.