MiMo-V2.6՝ Xiaomi-ի բաց օմնիմոդալ մոդելները
2026 թվականի սեպտեմբերի 22-ին Xiaomi-ն թողարկեց և բաց կոդով հասանելի դարձրեց MiMo-V2.6 շարքը։ Թողարկումը կարևոր հանգրվան է ռեկուրսիվ ինքնակատարելագործման (RSI) ոլորտում․ այն մասշտաբավորում է ամրապնդմամբ ուսուցումը (RL) ստուգելի, բարդ առաջադրանքների վրա՝ մոդելներին հնարավորություն տալով ընդլայնել իրենց կարողությունների սահմանները ինքնավար ուսումնասիրության և ստուգման միջոցով։
Ընտանիքն ունի երկու բնիկ օմնիմոդալ մոդել՝ MiMo-V2.6-Pro-ը՝ մինչ օրս Xiaomi-ի ամենակարող հիմնարար մոդելը, և MiMo-V2.6-Flash-ը՝ օպտիմիզացված արդյունավետության ու ցածր ուշացման համար։ Թողարկումը ներառում է նաև MiMo-V2.6-Pro-UltraSpeed-ը, որն ապահովում է թոքենների մշակման մինչև 20 անգամ ավելի բարձր արագություն՝ պահպանելով պատասխանների լիարժեք որակը։
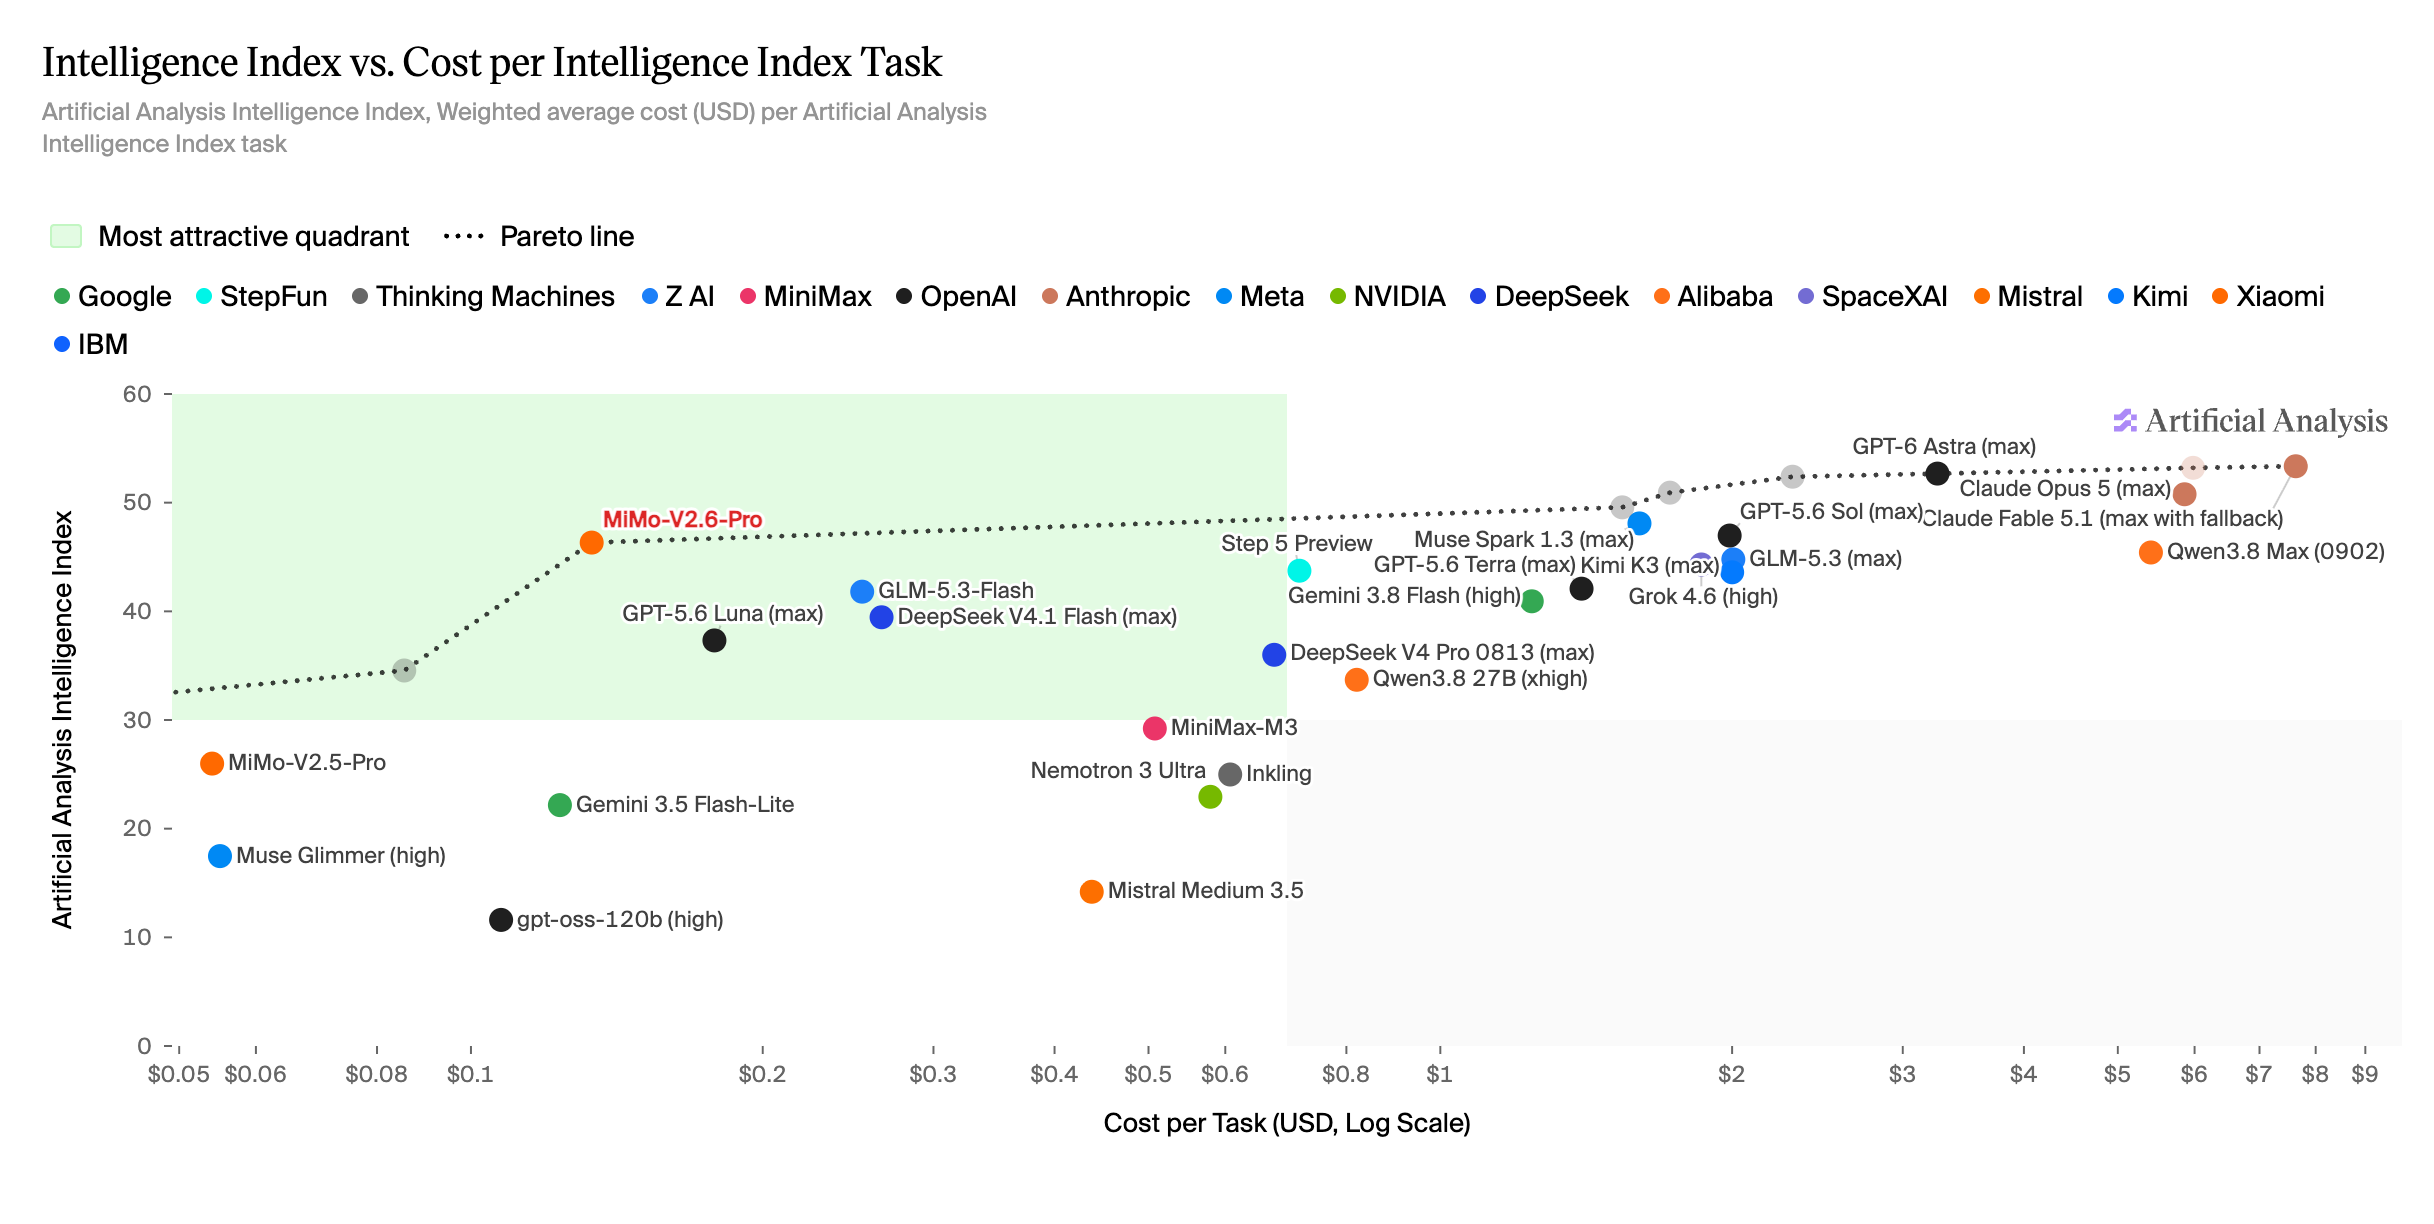
Պարետոյի սահմանը և դիրքը չափանիշների արդյունքներում
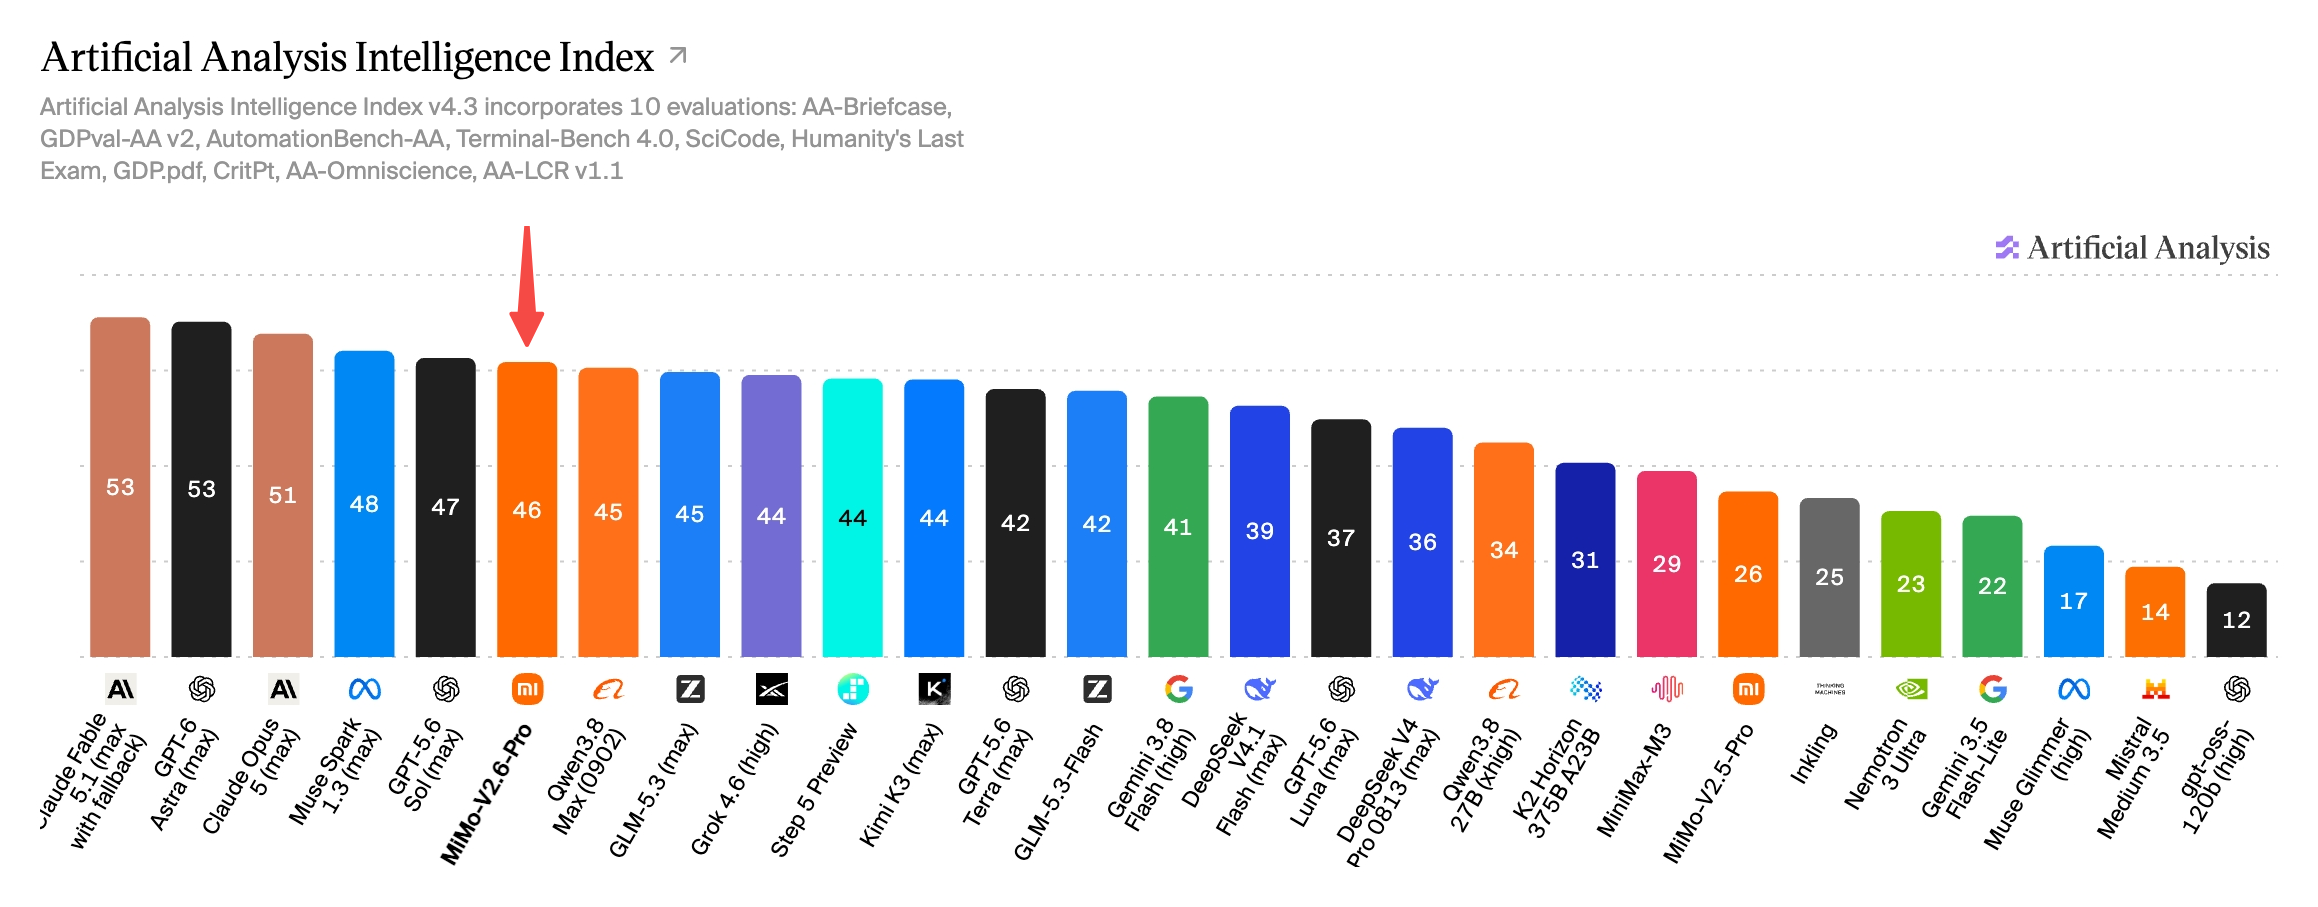
Artificial Analysis Intelligence Index v4.3-ում MiMo-V2.6-Pro-ն ստացել է 46.32 միավոր։ Սա բաց կոդով մոդելների մեջ աշխարհում ամենաբարձր արդյունքն է՝ գերազանցելով Kimi K3-ին և Qwen3.8 Max-ին։
Բաց կոդով ամրապնդմամբ ուսուցումը՝ մեծ մասշտաբով
Xiaomi-ն ուղիղ հեռարձակմամբ ցուցադրեց RL ուսուցման ամբողջ արտադրական գործընթացը։ Վեց օրից պակաս ժամանակում MiMo-V2.6-Flash-ը և MiMo-V2.6-Pro-ն կատարեցին RL-ի 30 քայլ՝ մոտ 750,000 հետագծերով։
Ուսուցման փաթեթում անցման միջին ցուցանիշներն աճեցին 25%-ով Flash-ի և 12%-ով Pro-ի համար։ DeepSWE v1.1-ում՝ ծրագրային ճարտարագիտության առանձնացված գնահատման թեստում, Flash-ի միավորն աճեց 17 կետով (48.8-ից մինչև 65.68), իսկ Pro-ինը՝ 14 կետով (58.4-ից մինչև 72.57)։
Ուսուցման հաշվարկային ռեսուրսները մասշտաբավորվեցին երեք տեխնիկական ուղղությամբ․
- Ասինխրոն ճարտարապետություն՝ մեծ խմբաքանակներով․ յուրաքանչյուր պարամետրերի թարմացման համար 1,568 նմուշ, մինչև 1 միլիոն թոքեն համատեքստի երկարություն և յուրաքանչյուր քայլի համար 3.5-ից 3.7 միլիարդ թոքեն։
- Տարասեռ առաջադրանքային միջավայրեր․ բազմաառաջադրանք փաթեթ, որն ընդգրկում է ծրագրային ճարտարագիտությունը, գործիքներն ինքնավար օգտագործող գործակալները, տեսողական օգտատիրոջ միջերեսները և կիբեռանվտանգության սցենարները։
- Հաշվարկներ գնահատողի կողմից․ խմբերի հարաբերական համեմատությունները երկար դատողության ընթացքում ճշգրիտ պարգևատրման ազդակներ են ապահովում՝ մոդելներին ուղղորդելով դեպի կատարման ավելի կարճ ուղիներ և թոքենների ավելի փոքր ծախս։
Օպտիմիզացիայի կայունությունն ապահովելու համար ուսուցման ընթացքում երթուղայնացման ցանցը սառեցվել էր, և կիրառվել էին պարգևի խարդախ օգտագործման դեմ պաշտպանության բազմաշերտ միջոցներ (հակառակորդային ստուգումներ, անոմալիաների հայտնաբերում և խաչաձև վավերացնողների ստուգում)։ Ամբողջական տեխնիկական զեկույցը, RL կոդը և գնահատման միջավայրերը հանրությանը հասանելի են HuggingFace-ում և GitHub-ում։
Կոդի գեներացումից մինչև ինտերակտիվ միջավայրեր (Vibe World)
MiMo-V2.6-ը միավորում է 3D տարածական դատողությունը, օմնիմոդալ ընկալումը և համակարգչի օգտագործման գործակալի (CUA) կարողությունները։ Բնական լեզվով հրահանգներն այժմ ծրագրային կոդից բացի վերածվում են ամբողջական ինտերակտիվ սիմուլյացիաների, ընթացակարգային եղանակով ստեղծված 3D ռեսուրսների և ֆիզիկական ռոբոտաշինության կառավարման հրահանգների։
3D խաղերի մշակում
Տեքստային հրահանգից կամ հղման պատկերից ելնելով՝ MiMo-V2.6-ը նպատակները բաժանում է առանձին առաջադրանքների, համակարգում է մասնագիտացված ենթագործակալների՝ 3D տեսարաններ կառուցելու համար, իրականացնում է խաղի տրամաբանությունը և իրական ժամանակի ռենդերների հետ համեմատելով ստուգում տեսողական ճշգրտությունը։
Ընթացակարգային 3D մոդելավորում Blender-ում
Մոդելը տեքստային հրահանգներից կամ մեկ հղման պատկերից Blender-ում ստեղծում է 3D երկրաչափական ձևեր և տարածական ռեսուրսներ՝ արտահանելով խաղային շարժիչների, անիմացիայի աշխատանքային հոսքերի և 3D տպագրության համար պատրաստ մոդելներ։
Ռոբոտաշինություն և սենսորներով կառավարվող սիմուլյացիա
Ֆիզիկայի սիմուլյացիոն միջավայրերում MiMo-V2.6-ը ստանում է մի քանի տեսախցիկների տեսապատկերներ, իրական ժամանակում մշակում տեսողական դիտարկումները և փակ հետադարձ կապի միջոցով կառավարում Franka Panda ռոբոտաթևը՝ առարկաները բռնելու, ըստ գույնի տեսակավորելու և բաղադրիչները տեղադրելու համար։
Տեսողական դիզայն և տեսանյութերի արտադրություն
MiMo-V2.6-ը ստեղծում է ամբողջական վեբ միջերեսներ և կառուցվածքային սահիկաշարեր՝ դասավորություններով, հարմարվող անիմացիաներով և գործառնական բաղադրիչներով։ Մոդելը համագործակցում է Figma-ի հետ՝ ձևավորելով տառատեսակները, գունապնակներն ու տեսողական հիերարխիան՝ UI-ի միասնական գեղագիտությունն ապահովելու համար։
Տեսանյութերի սինթեզի համար MiMo-V2.6-ը կառավարում է սցենարի գրումը, սթորիբորդի կազմումը, շարժումների հաջորդականությունը, ֆոնային երաժշտության ստեղծումը և ռիթմին համաժամեցված մոնտաժը։ Տեխնիկական բացատրական տեսանյութերի համար վերացական մաթեմատիկական թեմաները, օրինակ՝ Ֆուրիեի տարրալուծումը, վերածվում են ինտուիտիվ անիմացիաների, որոնց ուղեկցում է MiMo-V2.5-TTS-ի ստեղծած համաժամեցված ձայնային մեկնաբանությունը։
Երաժշտության ստեղծում
MiMo-V2.6-ը միավորում է երաժշտության տեսությունը, հարմոնիկ զարգացումն ու գործիքավորման մոդելավորումը։ Այն ստեղծում է ինքնուրույն ստեղծագործություններ և արտահանում կառուցվածքային MIDI ֆայլեր։
Երբ նրան հանձնարարվեց տասը գործիքների համար նվագախմբային պարտիտուր ստեղծել (լարայիններ, հոբոյ, կլարնետ, շեփոր, տրոմբոն, ֆրանսիական գալարափող, գլոքենշպիլ և լիտավրեր), MiMo-V2.6-Pro-ն մշակեց ամբողջական գործիքավորումը և այն հավաքեց MIDI ֆայլի մեջ։
Xiaomi-ն նաև թողարկել է լա մինորում գրված դաշնամուրային երկու մենանվագ ստեղծագործություն, որոնք ցուցադրում են դինամիկայի կառավարումը, տեմպի ձևավորումն ու հյուսվածքի խորությունը․
Գիտական հետազոտություն և ձևական ապացույցների ստուգում
Առանց գիտական ոլորտների համար առաջադրանքին հատուկ հետուսուցման՝ MiMo-V2.6-ը գործնական խնդիրներ լուծելու կարողություններ ցուցադրեց երկու հետազոտական դեպքի ուսումնասիրության ընթացքում․
- Նյութերի ճարտարագիտություն․ Xiaomi-ի նյութագետները մոդելին հանձնարարեցին նախագծել ցիրկոնիումի հիմքով մետաղ-օրգանական կարկաս (UiO-67 MOF)՝ պեր- և պոլիֆտորալկիլային նյութերը (PFASs) զտելու համար։ MiMo-V2.6-Pro-ն որոնեց գիտական գրականությունը, գնահատեց արտոնագրային նորույթը, կարգավորեց սիմուլյացիոն ծրագրաշարը և հաշվարկեց MOF-ի ծակոտիների ու նպատակային PFAS մոլեկուլների կապակցման ուժերը՝ ստեղծելով թեկնածու կառուցվածքներ, որոնք պատրաստ էին լաբորատոր պայմաններում ստուգման։
- Մաթեմատիկական ձևայնացում Lean 4-ում․ MiMo-V2.6-Pro-ն օգնեց մաթեմատիկոսներին ձևայնացնել Li-ի և Yorke-ի 1975 թվականի դասական՝ «Երեք պարբերությունը ենթադրում է քաոս» աշխատության հիմնական թեորեմը։ Համագործակցող ենթագործակալները կազմեցին լեմմաների ձևակերպումներն ու դեդուկտիվ քայլերը, ինչի արդյունքում ստացվեց ավելի քան 6,000 տող ստուգված Lean 4 կոդ՝ առանց չլուծված
sorryտեղապահերի։ Ամբողջական նախագիծը մոդելի հետ միասին հրապարակվեց։
Չափանիշների գնահատման արդյունքներ
| Ոլորտ | Չափանիշ | MiMo-V2.6-Pro | MiMo-V2.6-Flash | MiMo-V2.5-Pro | DeepSeek V4.1 Flash | Claude Opus 5 |
|---|---|---|---|---|---|---|
| Կոդավորում | DeepSWE v1.1 | 71.9 | 67.9 | 19.0 | 74.2 | 74.0 |
| Կոդավորում | ProgramBench | 26.5 | 26.0 | 12.5 | 20.3 | 37.0 |
| Կոդավորում | MiMo Code Bench | 63.2 | 61.2 | 40.4 | 60.2 | 68.6 |
| Ընդհանուր նշանակության գործակալներ | GDPVal 2.1 (AA Elo) | 1673 | - | 1107 | 1600 | 1708 |
| Ընդհանուր նշանակության գործակալներ | Toolathlon-verified | 76.9 | 73.6 | 49.1 | - | 80.6 |
| Ընդհանուր նշանակության գործակալներ | Automation Bench v1.0.6 | 53.1 | 52.3 | 16.0 | 54.8 | 50.3 |
| Ընդհանուր նշանակության գործակալներ | Agents' Last Exam | 31.6 | 27.6 | 13.2 | 31.8 | 31.6 |
| Տեսողական կոդավորում | MiMo Visual Coding | 72.3 | 71.5 | - | 70.6 | 70.0 |
| Կիբեռանվտանգություն | CyberGym | 94.0 | 95.1 | 40.0 | 88.1 | - |
Հասանելիություն
MiMo-V2.6 մոդելների ընտանիքը հասանելի է մի շարք ինտերֆեյսների և մշակողների հարթակների միջոցով․
- Վեբ հարթակներ․ Xiaomi AI Studio և MiMo Code։
- Համակարգիչ․ MiMo Desktop-ի 1.0 տարբերակն՝ UltraSpeed ինֆերենսի ռեժիմի աջակցությամբ։
- Մշակողների համար․ Xiaomi MiMo API Platform-ը, OpenRouter-ը և HuggingFace-ում հասանելի բաց մոդելային կշիռները։
- Տեխնիկական փաստաթղթեր․ MiMo-V2.6 Technical Report։
- VEGA AI հարթակ․ ինտեգրված է չաթի, վեբ որոնման և մշակողների API-ի ուղիներում։